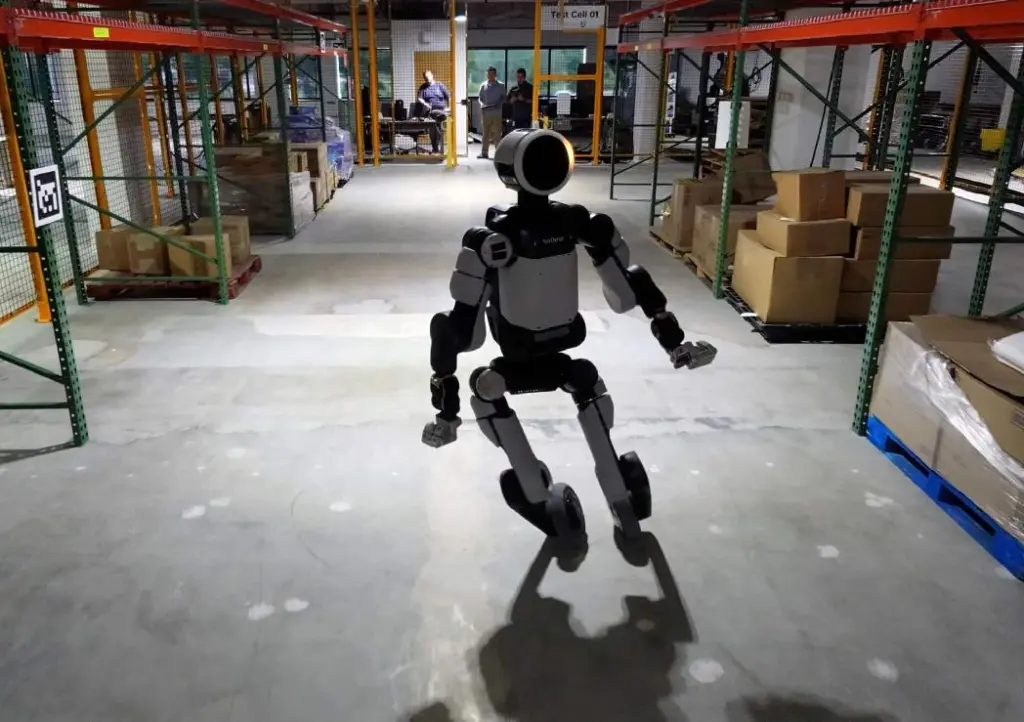
Η Boston Dynamics εξόπλισε το ανθρωποειδές ρομπότ της, Atlas, με τροχούς, επιτρέποντάς του να κινείται γρήγορα κυλώντας σε επίπεδο έδαφος, ενώ παράλληλα χρησιμοποιεί τα αρθρωτά του πόδια για να υπερπηδά εμπόδια και να διασχίζει ανώμαλες επιφάνειες.
Το “πείραμα” συνδύασε τον κλασικό έλεγχο κίνησης που βασίζεται σε μοντέλα (model-based control) με τη μάθηση ενίσχυσης (reinforcement learning) σε επίπεδο όλου του σώματος, προκειμένου να διατηρηθεί η δυναμική ευστάθεια σε μη δομημένο περιβάλλον, όπως αυτό του πραγματικού κόσμου.
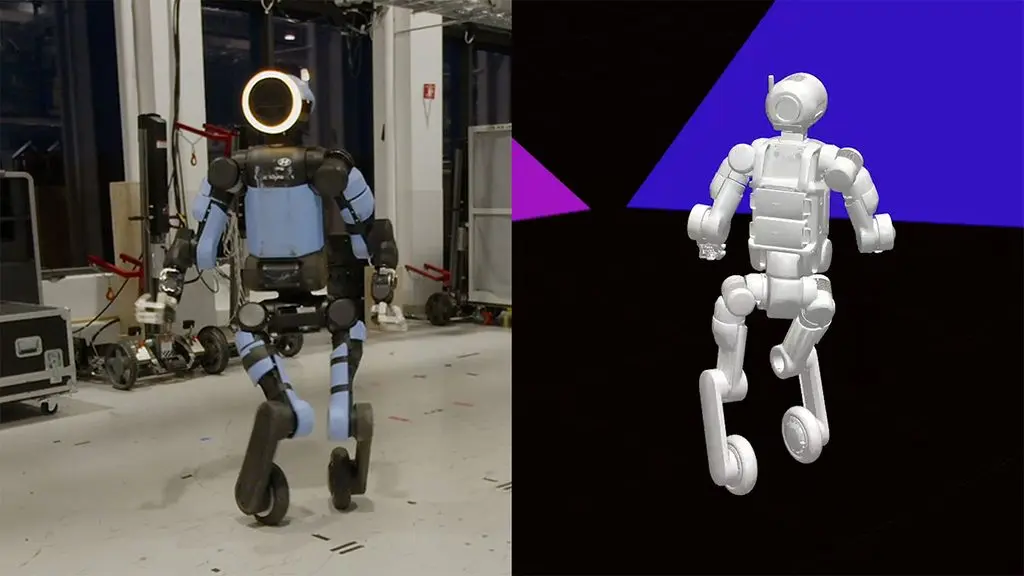
Εκτός από το ότι έμαθε να κινείται χρησιμοποιώντας τροχούς αντί για πέλματα, το Atlas εκτελεί επίσης περιστροφές (πιρουέτες) και διάφορους δυναμικούς ελιγμούς. Αυτό αποδεικνύει ότι το Atlas μπορεί να μεταβαίνει ομαλά από την ταχεία κύλιση σε επίπεδο έδαφος στην κίνηση με χρήση των αρθρωτών ποδιών του για την υπέρβαση εμποδίων ή την κίνηση σε ανώμαλες επιφάνειες.
Ο Andy Wu, μηχανικός συστημάτων ελέγχου για το Atlas στη Boston Dynamics, εκπαίδευσε το σύστημα σε περιβάλλον προσομοίωσης.
Σύμφωνα με τον ίδιο, το σύστημα έμαθε όλες τις συμπεριφορές στην προσομοίωση και τις εκτέλεσε με εκπληκτική ακρίβεια.
Ο Wu δήλωσε ότι η τροποποίηση του τρόπου κίνησης του Atlas ήταν “υπέροχα απλή” (wonderfully simple). Ένας ειδικά κατασκευασμένος προσαρμογέας επιτρέπει την τοποθέτηση μιας έτοιμης ζάντας (από πατίνι/scooter) στον υπάρχοντα μηχανισμό του αστραγάλου του Atlas – αυτό είναι και το μοναδικό νέο εξάρτημα σε όλη την κατασκευή.
Δεδομένου ότι το Atlas σχεδιάστηκε εξαρχής με στόχο τη μαζική παραγωγή και την εύκολη συντήρηση, ο Wu ανέφερε ότι η συγκεκριμένη μετατροπή ήταν τόσο απλή όσο η αλλαγή ενός τροχού σε ποδήλατο. Αντίστοιχα απλή ήταν και η διαδικασία στο επίπεδο του λογισμικού, πρόσθεσε. Κάθε τροχός προσομοιώνεται σαν ένας “αστράγαλος” που μπορεί να περιστρέφεται συνεχώς· έτσι, το μόνο που χρειάστηκε να κάνει ήταν να πάρει το βασικό μοντέλο του ρομπότ και να αντικαταστήσει τα πέλματα με τροχούς.
Το επόμενο ερώτημα που σκοπεύει να διερευνήσει ο Wu αφορά τη στρατηγική απόκρισης σε περίπτωση βλάβης των μηχανισμών κίνησης (actuators).
Αυτό είναι καθοριστικής σημασίας για την ασφάλεια, καθώς και για την κατανόηση του τρόπου με τον οποίο θα αντιδράσει το σύστημα σε μια πιθανή δυσλειτουργία. Το βασικό συμπέρασμα για τον Wu και την ομάδα μηχανικών ελέγχου της Boston Dynamics έγκειται στην κατανόηση της συνέργειας στον έλεγχο.
Το βίντεο δείχνει ότι ο συνδυασμός κλασικών μεθόδων ελέγχου κίνησης (για τη βασική ευστάθεια) με τη μάθηση ενίσχυσης σε επίπεδο όλου του σώματος (για προσαρμοστική αντίδραση) προσφέρει ανώτερη ευελιξία σε πραγματικές συνθήκες, σε σύγκριση με τη χρήση οποιασδήποτε από τις δύο μεθόδους μεμονωμένα.
0 σχόλια
iGuRu.gr